Nova tecnologia desenvolvida por startup britânica permite que robôs aprendam tarefas complexas, como caminhar e segurar objetos, em poucos minutos. Enquanto gigantes como a Nvidia lideram o mercado com simulações virtuais avançadas, pequenas empresas inovam para acelerar o aprendizado de máquinas, mirando aplicações em residências e locais de trabalho no futuro.
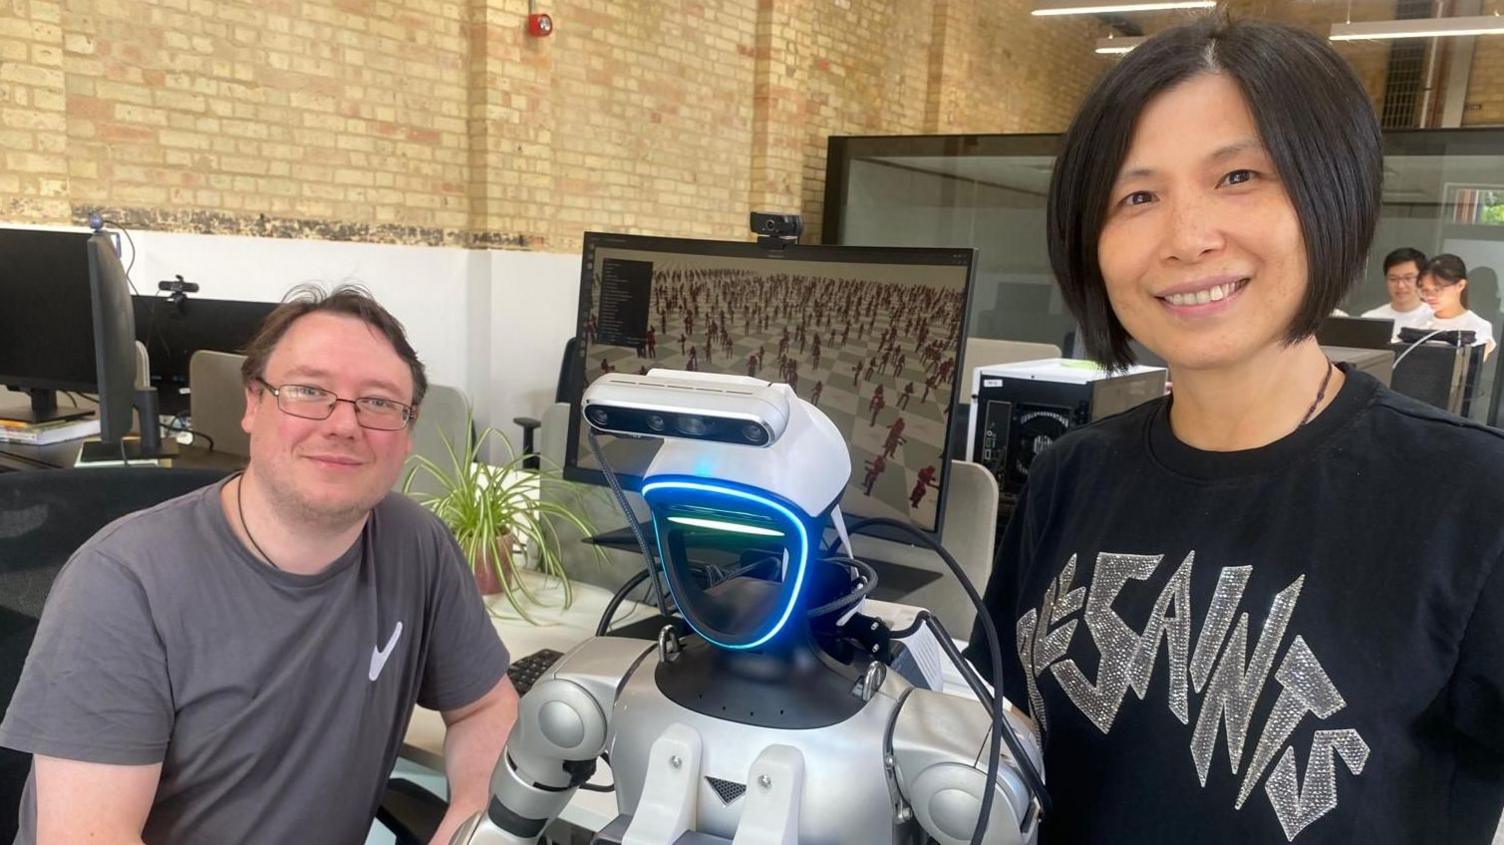 Fundadores da Vsim, Michelle Lu e Kier Storey
Freddo, um robô, caminha pelo escritório e pega uma garrafa de plástico oferecida por um funcionário.
Considerando que um robô recentemente o recorde dos 100 metros rasos de Usain Bolt, essa não é a realização menos impressionante.
No entanto, a velocidade com que Freddo foi treinado para caminhar, reconhecer a garrafa e segurá-la é notável. Levou apenas alguns minutos para desenvolver essas habilidades e enviá-las para o Freddo. Seus desenvolvedores afirmam que sistemas concorrentes poderiam levar dias para atingir tais capacidades.
Estou na Vsim, uma startup britânica localizada em Cambridge. Os fundadores Michelle Lu e Kier Storey esperam que, um dia, seu software controle robôs capazes de navegar e realizar tarefas úteis em casas e locais de trabalho.
Mas ainda há um longo caminho a percorrer.
"É uma situação estranha na robótica, porque as coisas que achamos incrivelmente difíceis como humanos, como ginástica, os robôs podem fazer razoavelmente bem. O que os humanos são realmente bons, como a manipulação fina, é muito difícil para os robôs", diz Storey.
A revolução da simulação virtual
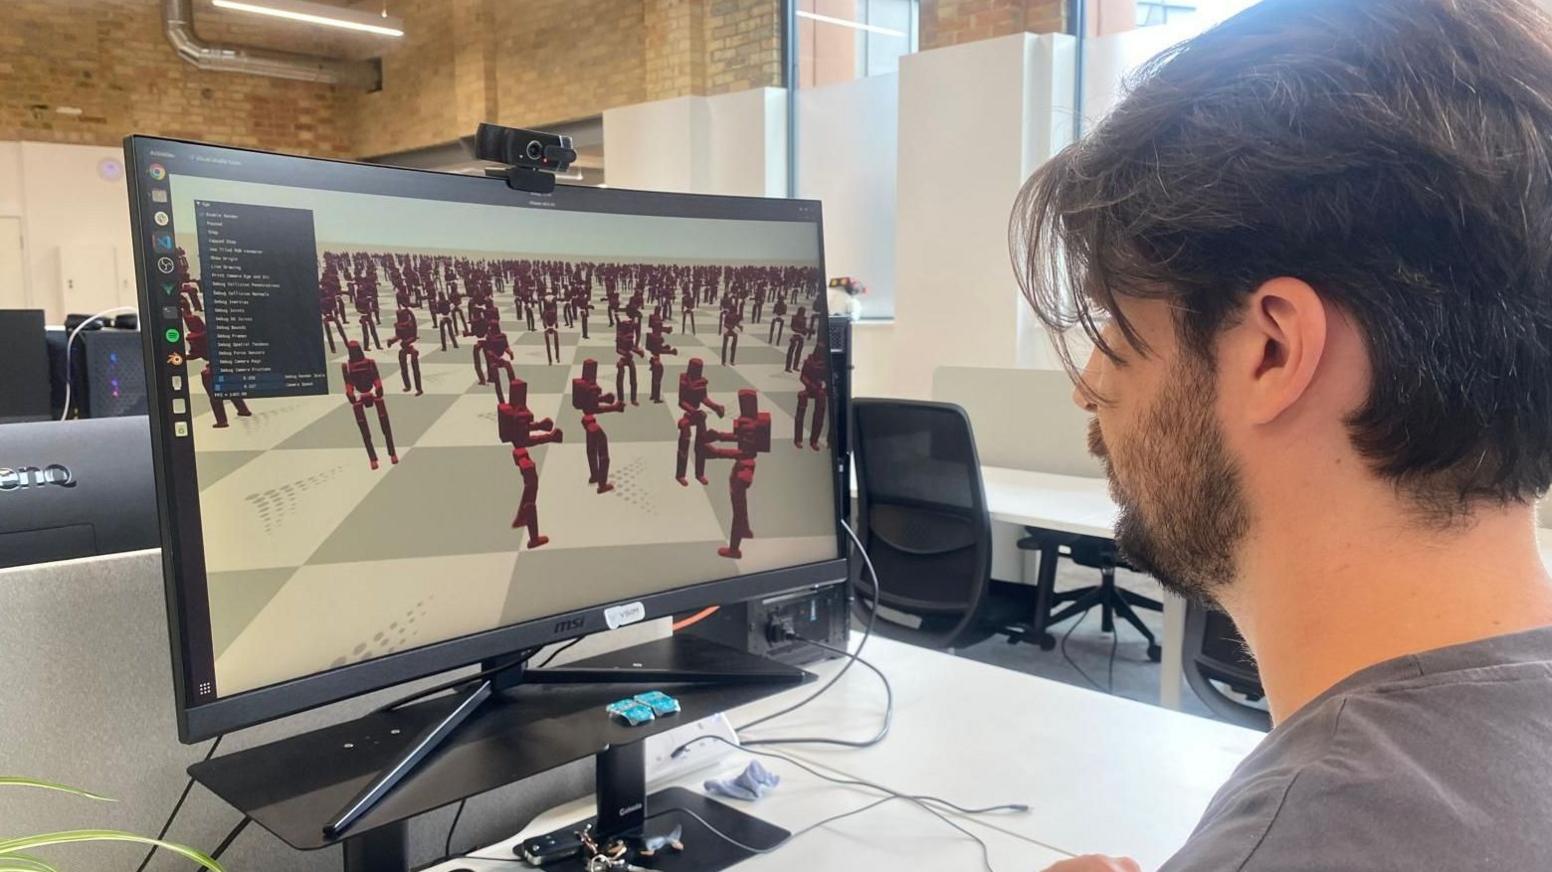
As habilidades do Freddo foram aperfeiçoadas em um ambiente virtual, onde uma tarefa pode ser realizada milhões de vezes em uma simulação de computador. Uma vez que a solução ótima (conhecida como política) é encontrada, ela pode ser enviada e usada pelo hardware neste caso, o Freddo.
Tais simulações virtuais são uma forma comum de treinar robôs. O gigante da tecnologia Nvidia tem um sistema chamado Isaac Sim que funciona assim Lu e Storey trabalharam ambos em uma versão inicial dele.
Em 2022, eles decidiram fundar a Vsim para construir seu próprio ambiente de sistema de treinamento e outras ferramentas.
Como estavam começando do zero, Lu e Storey puderam otimizar o software para aproveitar os poderosos chips de computador usados na IA, conhecidos como unidades de processamento gráfico ou GPUs.
"Os algoritmos subjacentes que usávamos para a maioria dessas simulações robóticas remontam às décadas de 1970 e 1980, mas esses algoritmos não são muito adequados para GPUs", explica Storey.
Dentro de meses, eles perceberam que seu sistema podia funcionar muito mais rápido do que qualquer coisa que haviam visto antes.
"Dezoito meses depois, temos na verdade um simulador totalmente funcional, de altíssimo desempenho", diz Lu.
O software é tão eficiente que pode rodar no hardware carregado pelo Freddo. Isso significa que o robô pode executar dezenas de milhares de simulações enquanto se move pelo ambiente.
Ele pode olhar cerca de um segundo, ou mais, para o futuro, por 20.000 diferentes combinações de coisas que podem acontecer, explica Storey.
Isso seria vital para um robô se movendo por um ambiente não estruturado, como a casa média.
Coisas fora do controle do robô, como humanos, animais ou até outros robôs, poderiam fazer coisas que exigem mudança de estratégia. Esses eventos inesperados podem acontecer muito rápido e o robô precisa se adaptar rapidamente para garantir que suas ações permaneçam seguras e alinhadas à missão, diz Lu.
O desafio das tarefas complexas
A Vsim é uma startup com 10 engenheiros trabalhando em sua tecnologia. A Nvidia está no outro extremo da indústria. Ela domina o mercado de chips de computador usados para IA e tem uma divisão de software de robótica de ponta, com centenas de engenheiros.
Elas não constroem robôs, mas têm um conjunto de software projetado para permitir que organizações treinem e controlem robôs.
Isso inclui sistemas de treinamento por simulação virtual e um modelo de mundo, chamado Cosmos, que dá ao robô uma compreensão da física do mundo real e de como seu ambiente pode mudar ao se mover.
Mas, mesmo com os poderosos recursos de computador disponíveis à Nvidia, o software apenas dá uma compreensão rudimentar do mundo real.
Manipulação, onde eu apenas pego uma garrafa, não é tão difícil. O problema é quando se começa a fazer tarefas de longo prazo, como: 'quero que você pegue a garrafa, encha-a e levante para derramar', diz Spencer Huang, diretor de produtos para robótica na Nvidia.
Mas ele está confiante de que bons progressos estão sendo feitos. Neste ano, a Nvidia começou a usar agentes de IA para ajudar a construir ambientes virtuais para treinar robôs e validar se as soluções de treinamento funcionam ou não.
Quando falamos em criar o mundo virtual e realmente digitalizá-lo, muito disso é realmente trabalho manual. Estamos apenas jogando agentes nisso... é basicamente nos dando uma força de trabalho enorme, diz Huang.
A simulação não é o único método para treinar robôs. Eles também podem ser treinados demonstrações humanas ou de vídeo.
Rika Antonova trabalha na área de robótica desde 2015 e é atualmente professora associada no Departamento de Ciência da Computação e Tecnologia da Universidade de Cambridge.
Sua pesquisa foca no desenvolvimento de software e hardware que pode ajudar robôs a aprender comportamentos complexos.
Antonova trabalha com um sistema de treinamento chamado MuJoCo, pertencente à DeepMind do Google desde 2021. É um software de código aberto, o que significa que pesquisadores podem usá-lo gratuitamente e são permitidos a modificar o código.
É muito fácil de usar. Para grupos de pesquisa ou pequenas startups, isso é útil, diz ela.
Ela afirma que a abordagem da Vsim simulação muito rápida é promissora.
Se você tiver um simulador muito rápido, pode simular centenas de milhões de amostras nos poucos segundos em que seu robô está pensando em como ajustar seu movimento, e então pode mudar o movimento quase em tempo real, diz ela.
Mas esses ambientes simulados ainda são aproximações ásperas do mundo real, o que limita o que pode ser treinado.
Existem certas coisas difíceis de modelar na simulação, como objetos altamente deformáveis e cortar, diz.
É um desafio que a Nvidia e Lu e Storey na Vsim estão trabalhando.
Lu diz que seu sistema reduziu a aproximação, usando simulações precisas para treinar modelos que realmente funcionam na realidade tão bem quanto nas simulações.
Em breve, um segundo robô, que será chamado de Nacho, ajudará a desenvolver essa tecnologia.
Lu diz que isso deve acelerar seu processo de desenvolvimento e garantir que seu software possa rodar em máquinas diferentes.
E, claro, dar companhia a Freddo.
- A startup britânica Vsim desenvolveu tecnologia que treina robôs em minutos, enquanto concorrentes podem levar dias.
- O robô Freddo aprendeu a caminhar e pegar objetos através de simulações virtuais milionárias realizadas em tempo quase real.
- A Nvidia, líder de mercado, usa IA para criar ambientes virtuais automaticamente, substituindo trabalho manual de modelagem.
- Profissionais apontam que simulações ainda têm dificuldade em modelar objetos deformáveis e cortar, limitando tarefas complexas longas.
- Um novo robô chamado Nacho será usado para testar e acelerar o desenvolvimento do software da Vsim.